BLOG
ウォーキングブログ
ロボットからウォーキングを学ぶ
ウォーキングをするときに、「疲れなければ」は「スタミナ」の消費少なくなります。
自分で力を使って歩けば、スタミナの消費は多くなりますが、
自分の力を使わなければ、スタミナの消費は少ないです。
何を当たり前のこと、そもそも自分の力を使わないで歩くことが出来るのか?
なんて、思うのは当然でしょう
たまに座学の時に、身体の使い方で見てもらう動画が一番下にある
「重力だけで歩ける受動歩行ロボット」
の動画です。
このロボットには知ってか知らずか、競歩の技術が詰まっています。
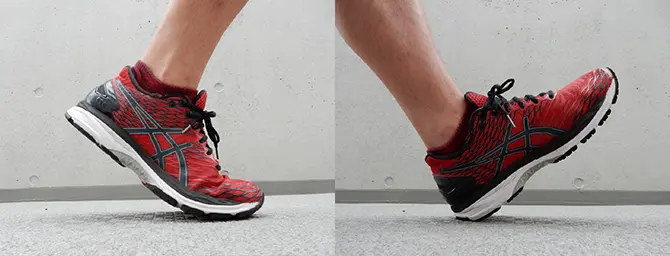
〇着地が点になっている→つま先を挙げて接地面の小さい着地
〇着地の際に、膝が伸びる→重心のスムーズな移動
〇前傾→前に倒れることで位置エネルギーを使う
というところです。
しかし、このロボットに弱点があるとすれば、「重力だけで歩ける受動歩行」ではない
ということです。
それは、トレッドミル上に載せて歩かせているので、下のベルトコンベア状に動く大きなベルトの力を
利用している、という事が大きいからです。
もちろん、足を前後に動かすということは、動力に頼らず出来てますが
進むということに関しては、ベルトが前に着地した足を後方に運んでくれているから
可能にしています。
実用化に向けて、となるとかなり条件が整った環境で無いと(下り坂で地面が後方に動く)
ロボットの威力が発揮できないというのは、弱点でしょう
ですが、最小限の力の発揮で身体を前に進ませる身体動作のヒントは山ほど詰まっています。
例え、条件があるとはいえ、この歩行ロボットが立って自らは「力」を使わず歩いてるのは事実です。
人にとっても参考になることは多いのではないでしょうか
Follow me!